
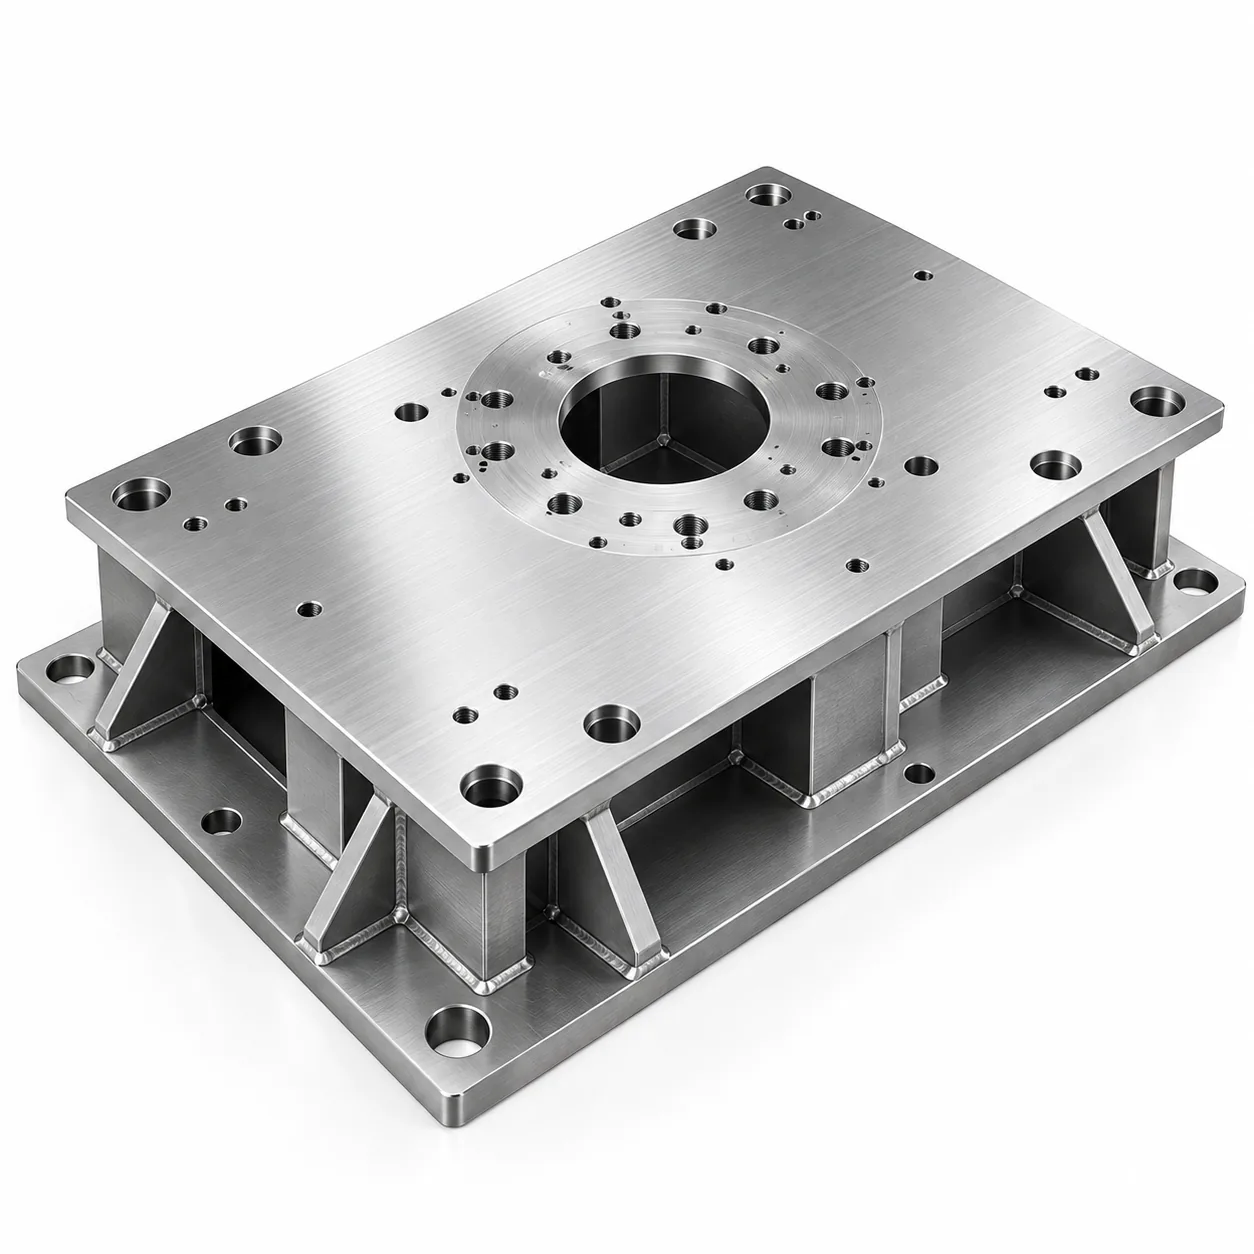
部品
ロボットペデスタル用据付プレート、約1,200 × 800 mm。S355構造用鋼の8 mm基板と6 mm補強リブで製作し、ロボットベース用の上面は機械加工。ロボットの繰返し精度は、この面の平面度とボルト穴ピッチの位置精度に依存します。
重要なインターフェースは2つ。機械加工するロボット取付け面と、機械加工しない床側のインターフェースです。床側は現地でモルタル充填またはシム調整されます。
なぜ溶接では平面度を解決できないのか
8 mm板に6 mmリブを溶接すると、剛性の高い組立に大量の熱が入ります。収縮がプレートを皿状に引っ張り、リブ剛性が高いほど、構造が吸収するのではなく基板に歪みが集中します。床の平面度は許容限界を0.1 mmどころか数ミリメートル超えていました。
溶接後の矯正——プレスや局部加熱——は残留応力を入れ込み、それは後に解放されて、ロボットを据付けた後に対象面を動かします。検査ではなく使用中に現れる故障モードで、最悪の種類です。
経路の変更
採用されたのは3番目です。機械加工余裕を持たせてプレートを溶接し、応力除去焼なましをし、上面とボルト穴ピッチを1回の段取りで加工します。焼なまし後の機械加工は歪みを除去し、後で解放される閉じ込め応力を残しません。
| 経路 | 達成できる平面度 | リスク |
|---|---|---|
| 溶接してそのまま使う | 数ミリメートルの反り | 皿状の面にロボットをボルト締め。繰返し精度が失われる |
| 溶接、矯正、矯正状態で使用 | 公差は到達可能 | 残留応力が使用中に解放され、対象面が動く |
| 寸法余裕を持たせて溶接、応力除去、面を機械加工 | 狭い公差で安定して到達可能 | 機械加工工程と熱処理工程が1つずつ増える |
| 溶接して現地でシム調整 | 施工者次第 | 重要要件を工場の外へ置くことになる |
基準と治具
機械加工したインターフェースが他のすべての基準になります。したがって順序は、製作、焼なまし、インターフェースとボルト穴を1段取りで加工、そして床固定穴を同じ基準からドリル。加工前に床穴を開けていたら、歪んだプレートに依存することになっていました。
溶接治具は、組立を機械加工余裕内に保持するだけでよく、平面に保持する必要はありません。はるかに安価な治具です。課題を機械加工側へ振った実利はここにあります。製造段階は難しくなるどころか易しくなるのです。
検査
機械加工面の平面度とボルト穴位置を加工後に測定し、基準の参照とともに初度品で記録しました。床固定穴の位置も同じ基準から検証し、2つのインターフェースの関係が推定でなく実証されるようにしました。
初度品に対して、また溶接順序・熱処理・機械加工段取りのいずれかを変更した後に初度品報告書を発行します。3つすべてが結果に影響するからです。
応用できる要点
- 溶接部品に平面で精密なインターフェースが必要な場合は、平らに溶接しようとせず、溶接後に機械加工します。
- 応力除去は、放置すると使用中に部品を動かす閉じ込め応力を取り除きます。
- 機械加工面を基準に定め、他はすべてそこから位置決めします。
- 加工余裕を保つだけの治具は、最終平面度を保持する治具よりはるかに安価です。