
零件
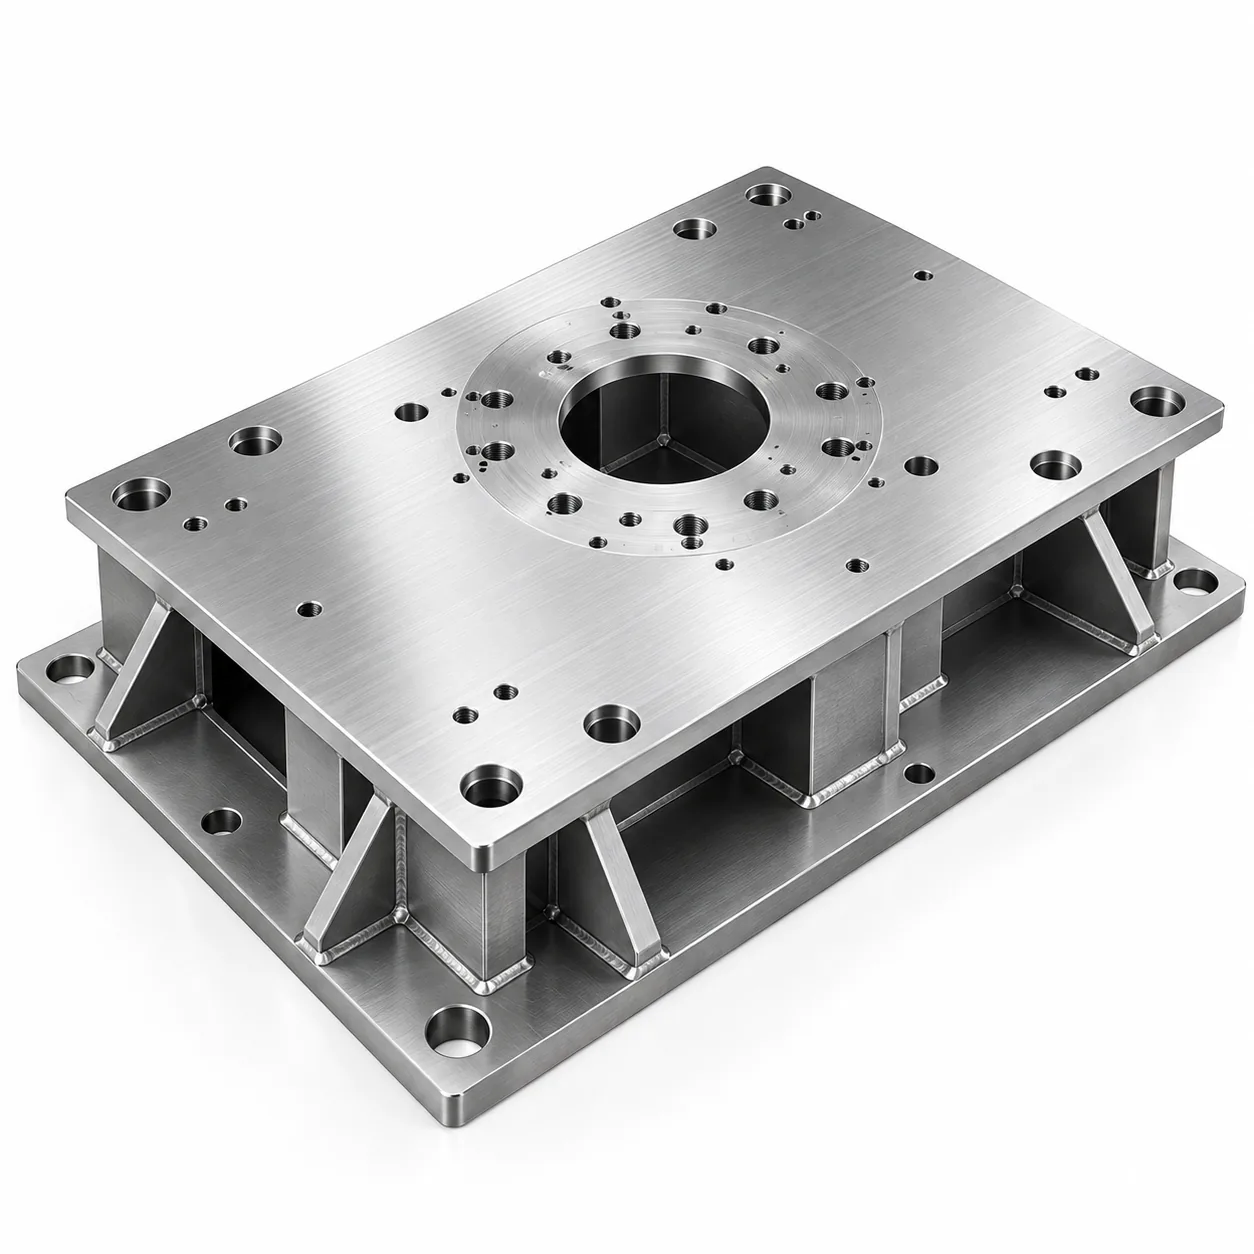
机器人底座安装板,约 1,200 × 800 mm,S355 结构钢:8 mm 底板加 6 mm 加强筋,顶面为机器人底座的机加工界面。机器人重复定位精度取决于该面的平面度与孔位的准确定位。
两个界面:机加工的机器人安装面;以及不加工的地面界面——板材在现场灌浆或垫片找平。
为什么焊接解决不了平面度
在 8 mm 板上焊 6 mm 筋,把大量热量带进刚性组件。收缩把板拉成盆形,筋越刚,变形越集中在底板而不是被结构吸收。此处地面平面度超出可接受限位数毫米,不是十分之一毫米。
焊后校直——压校或局部加热——会引入残余应力,应力日后释放,在机器人安装之后移动界面。这是在使用现场而非检验时出现的失效,是最糟糕的一类。
路线变更
被接受的是第三条:带机加工余量焊接,去应力,然后一次装夹铣削顶面与孔位。去应力后加工消除了变形,也不会留下日后释放的锁定应力。
| 路线 | 可达平面度 | 风险 |
|---|---|---|
| 焊后直接使用 | 平面度差数毫米 | 机器人装在盆形面上;重复定位精度丢失 |
| 焊接、校直后使用 | 公差可达 | 残余应力在使用中释放,界面移动 |
| 带余量焊接、去应力、机加工界面 | 窄公差可达且稳定 | 增加一道机加工与一道热处理 |
| 焊接后现场垫片找平 | 取决于安装方 | 把关键要求放到了工厂之外 |
基准与夹具
机加工界面成为其余一切的基准,因此顺序是:制作、去应力、一次装夹加工界面与孔位、再从同一基准钻地面固定孔。若在加工前先钻地面孔,孔位就会依赖已变形的板。
焊接夹具只需把组件保持在加工余量之内,而不必保持平面——便宜得多的夹具。这就是把问题导入机加工的实际收益:制作阶段变容易了,而不是更难。
检验
机加工界面的平面度与孔位在加工后测量,与基准引用一起记录在首件上。地面固定孔位置从同一基准验证,使两个界面的关系被证明而不是被假设。
首块板及焊接顺序、热处理或加工装夹的任何变更之后,都出具首件报告,因为三者都影响结果。
可迁移的经验
- 焊接件需要平整或精密界面时,焊后机加工,不要试图焊平。
- 去应力处理除掉被锁定的应力,否则它会在使用中移动零件。
- 把机加工面立为基准,其余一切从它定位。
- 只需保住加工余量的夹具,比必须保持最终平面度的夹具便宜得多。